




Двама професори от Института по компютърни науки към Университета във Вюрцбург и техните екипи участват в амбициозен съвместен проект за изследване на Марс. Хакан Каял, професор по космически технологии, и Гуидо Дийтъл, професор по сателитна комуникация и радарни системи, са част от инициативата VaMEx.
VaMEx се ръководи от Германската космическа агенция към Германския аерокосмически център (DLR). Проектът се изпълнява от 2012 г. и вече е достигнал четвъртата си фаза на развитие.
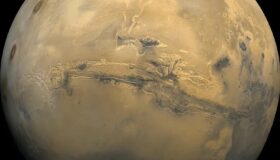
Основната цел на инициативата е създаването на рояк от автономно работещи, взаимосвързани роботи, които да изследват долината Valles Marineris – обширна система от каньони, простираща се на около 3000 км по повърхността на Марс. Предлаганият роботизиран рой ще включва летящи, ходещи и колесни машини, които ще работят заедно, за да изследват региона, включително пещери, които може да съществуват под повърхността му.
Университетът във Вюрцбург се включва в нов тригодишен изследователски проект – VaMEx-ARES. Екипите на Хакан Каял и Гуидо Дийтъл получават около 1,4 милиона евро за текущия си подпроект. Той започва в началото на октомври 2026 г., ще продължи три години и е част от Интердисциплинарния изследователски център за извънземни изследвания във Вюрцбург (IFEX).
Как ще се ориентират роботите без GPS
Марс не разполага с мрежа от навигационни спътници, които роботите да могат да използват за определяне на местоположението си. Това прави автономното проучване особено трудно, особено когато машините трябва да работят по неравен терен и да се координират помежду си.
Ето защо целта на подпроекта е да разработи надеждни решения за навигация и координация на роботизирани рояци. Гуидо Дийтъл ръководи работата по навигационната система. Екипът му планира тя да определя местоположението на роботите по два начина – чрез наблюдение на звездите и Слънцето и с помощта на мрежа от радиомаяци. Те ще изпращат сигнали, чрез които роботите ще могат да определят разстоянието и посоката си спрямо тях, използвайки технологията UWB (ултрашироколентова радиовръзка).
Чрез комбиниране на тези измервания роботите трябва да могат самостоятелно да изчисляват позициите си и посоките на движение. Изследователите възнамеряват постепенно да интегрират хардуера и софтуера за навигация в роя и да валидират системите чрез бъдещи полеви тестове при условия, подобни на тези на Марс.
Камери ще помагат за координирането на роботите
Втори акцент в изследването е по-нататъшното развитие на SkyCAM – система от камери, разработена от екипа на Хакан Каял, професор по космически технологии в университета. Системата е проектирана да открива автоматично краткотрайни явления в небето, включително мълнии, облачни формации и метеори. В момента изследователите я адаптират за интегриране в марсохода „Janus“.
„Сега адаптираме SkyCAM за интеграция с марсохода Janus и след това ще подготвим системата за внедряване в аналоговата мисия AMADEE-27“, казва Хакан Каял. Мисията на Австрийския космически форум е планирана за периода от 5 до 18 април 2027 г. в Монсараз, Португалия, където ще бъдат пресъздадени условия, наподобяващи тези на Марс.
Екипът на Каял планира да разположи две или три станции SkyCAM по време на експерименталната мисия AMADEE-27 в Португалия. Те ще наблюдават едновременно явления в небето и ще обменят данни помежду си. Освен че ще правят снимки и видеозаписи, станциите ще измерват разстоянието до движещи се обекти, тяхната скорост и траектория на движение, както и ще подпомагат навигацията на роботите от роя VaMEx.
Технологиите все още не са готови за използване на Марс. Изследователите първо ще интегрират навигационните и сензорните системи в роботизирания рой и ще ги тестват чрез аналогови мисии и полеви изпитания. Евентуалният успех на тяхната работа би позволил при бъдещи мисии да бъдат изследвани райони, до които е трудно да се стигне с конвенционални марсоходи, включително дълбоки долини и подземни пространства.
По-широкият консорциум VaMEx-ARES включва изследователи от Университета в Бремен, Германския изследователски център за изкуствен интелект, Техническия университет в Брауншвайг, Университета в Ерланген-Нюрнберг и Университета RWTH в Аахен.


