





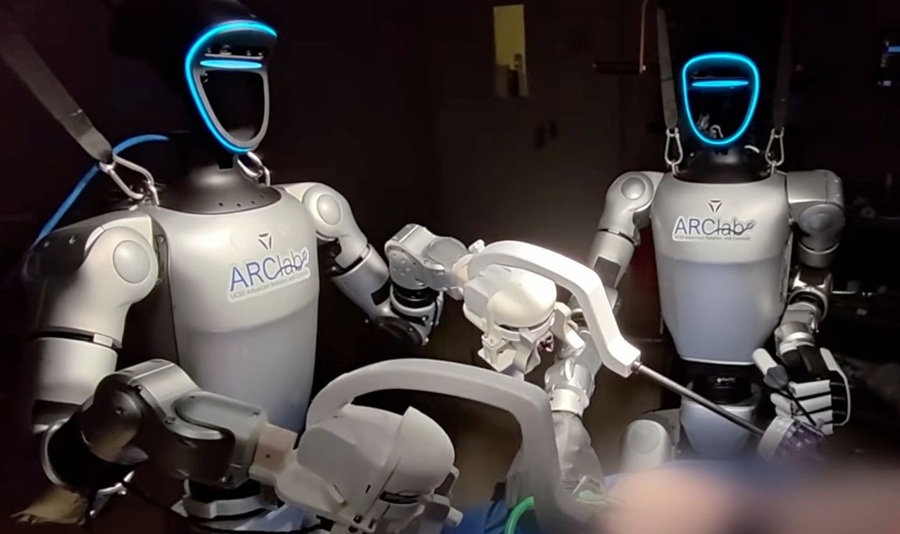
Изследователи постигат световен пробив, като успешно използват телеуправлявани хуманоидни роботи за извършването на две хирургични операции в рамките на предклинично изпитване.
Процедурите включват отстраняване на жлъчния мехур, при което хирург и хуманоиден робот работят в екип, като специалистът подпомага действията на робота, както и втора процедура, при която два телеуправлявани хуманоидни робота изпълняват хирургични действия под дистанционния контрол на оператори.
И двете операции са проведени върху големи бозайници, различни от примати, от изследователски екип на University of California San Diego (UCSD).
Според учените резултатите демонстрират значителния потенциал на телеуправляваните хуманоидни роботи да подпомагат хирурзите в операционната зала. В бъдеще подобни технологии могат да намерят приложение както при хирургическа асистенция, така и при дистанционно извършване на сложни медицински процедури.
Как ще изглежда операционната на бъдещето
Дистанционно управляваните и автономните хуманоидни роботи биха могли да помогнат за преодоляване на глобалния недостиг на хирурзи, като разширят достъпа до съвременна хирургична помощ, особено в региони с недостатъчно обслужване, където специализираните медицински услуги са ограничени.
Човекоподобната им форма и гъвкавост им позволяват да изпълняват по-широк спектър от клинични и спомагателни задачи в сравнение с конвенционалните роботизирани хирургични платформи, което ги прави подходящи за болници, отдалечени общности, зони на бедствия и операции по търсене и спасяване.
Според екипа съвременните системи за роботизирана хирургия са силно специализирани и обикновено разполагат с три или четири роботизирани ръце, патентован софтуер и специални хирургически инструменти. С тегло около 800 кг тези системи изискват специално проектирани операционни зали, обширна подготовка и обучен помощен персонал, което ги прави скъпи и трудни за внедряване извън големите медицински центрове.
За да позволят извършването на хирургични процедури, изследователите оборудват роботите с адаптери, които им дават възможност да използват стандартни хирургични инструменти. Роботите се интегрират безпроблемно в съществуващите клинични работни процеси, а операторите съобщават, че техните контроли, наподобяващи човешките, са се усещали по-интуитивни от тези на традиционните системи за роботизирана хирургия.
Екипът на UCSD твърди, че в предклиничните изпитвания телеуправляваните хуманоидни роботи са постигнали хирургична прецизност, сравнима с тази на утвърдените роботизирани платформи, като са доказали, че компактните хуманоидни системи могат да осигурят висококачествени хирургични резултати, като същевременно правят съвременното медицинско обслужване по-достъпно в трудни условия.
Напредък в телеоперативната хирургия
Макар проучването да демонстрира възможността за провеждане на телеоперативна хуманоидна хирургия, все още съществуват редица технически предизвикателства, преди технологията да може да бъде широко въведена.
По време на процедурите се налага роботите да бъдат прекалибрирани няколко пъти, което удължава общото време на операцията в сравнение с конвенционалните роботизирани хирургични системи.
Изследователите отбелязват, че подобни ограничения са често срещани в ранните етапи на развитието на новите хирургични технологии, като посочват, че първите роботизирани лапароскопски процедури някога са отнемали няколко часа, но благодарение на непрекъснатото усъвършенстване продължителността им вече е сведена до около 30 минути.
Друго предизвикателство е латентността в комуникацията – закъснението между командите на хирурга и движенията на робота. Намаляването на това закъснение ще бъде от решаващо значение, тъй като изследователите работят за осъществяването на телеоперативни операции на дълги разстояния в отдалечени и недостатъчно обслужвани общности.
Освен извършването на хирургични процедури, екипът предвижда хуманоидните роботи да поемат по-широка роля в операционните зали. Способността им да ходят и да боравят с различни предмети би им позволила да вземат хирургични инструменти, да помагат на медицинския персонал при рутинни задачи и да почистват операционните зали след процедурите, като по този начин подобряват работния процес и намаляват натоварването на екипите в здравеопазването.
„Нашата цел е операционната зала на бъдещето, където хуманоидни роботи и хора работят рамо до рамо като интегриран екип, за да предоставят процедури на нуждаещите се, както в традиционна болнична среда, така и в нетрадиционни сценарии на полева медицина“, заявява Майкъл Йип, член на академичния състав в Катедрата по електротехника и компютърно инженерство на UCSD и един от главните автори на статията, в изявление, публикувано в Medical Xpress.
Източник: InterestingEngineering


